
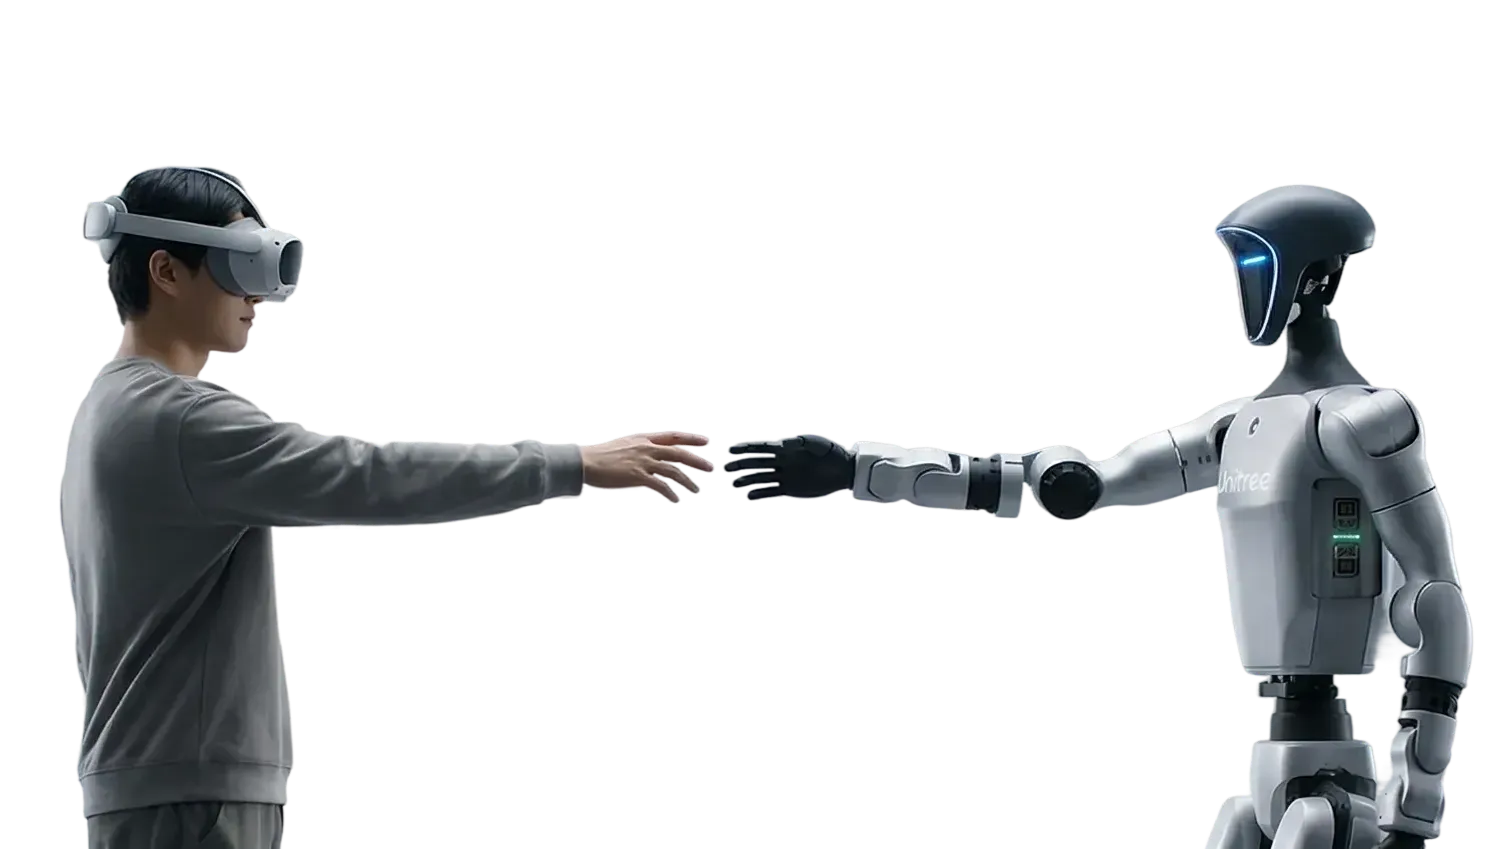
iVaR.helper — телеуправление гуманоидными роботами
Оператор управляет движениями робота и наблюдает за окружающей обстановкой через VR-шлем.
Система предназначена для дистанционного осмотра объектов и выполнения операций.
Принцип работы
Робот повторяет движения рук, головы и корпуса оператора. Панорамная видеосвязь передаёт окружающую робота обстановку в VR-шлем.
Управление оператором
Действия робота задаёт человек.
Панорамный обзор
Видеопоток 360° с робота.
Дистанционный осмотр
Оператор находится вне рабочей зоны робота.
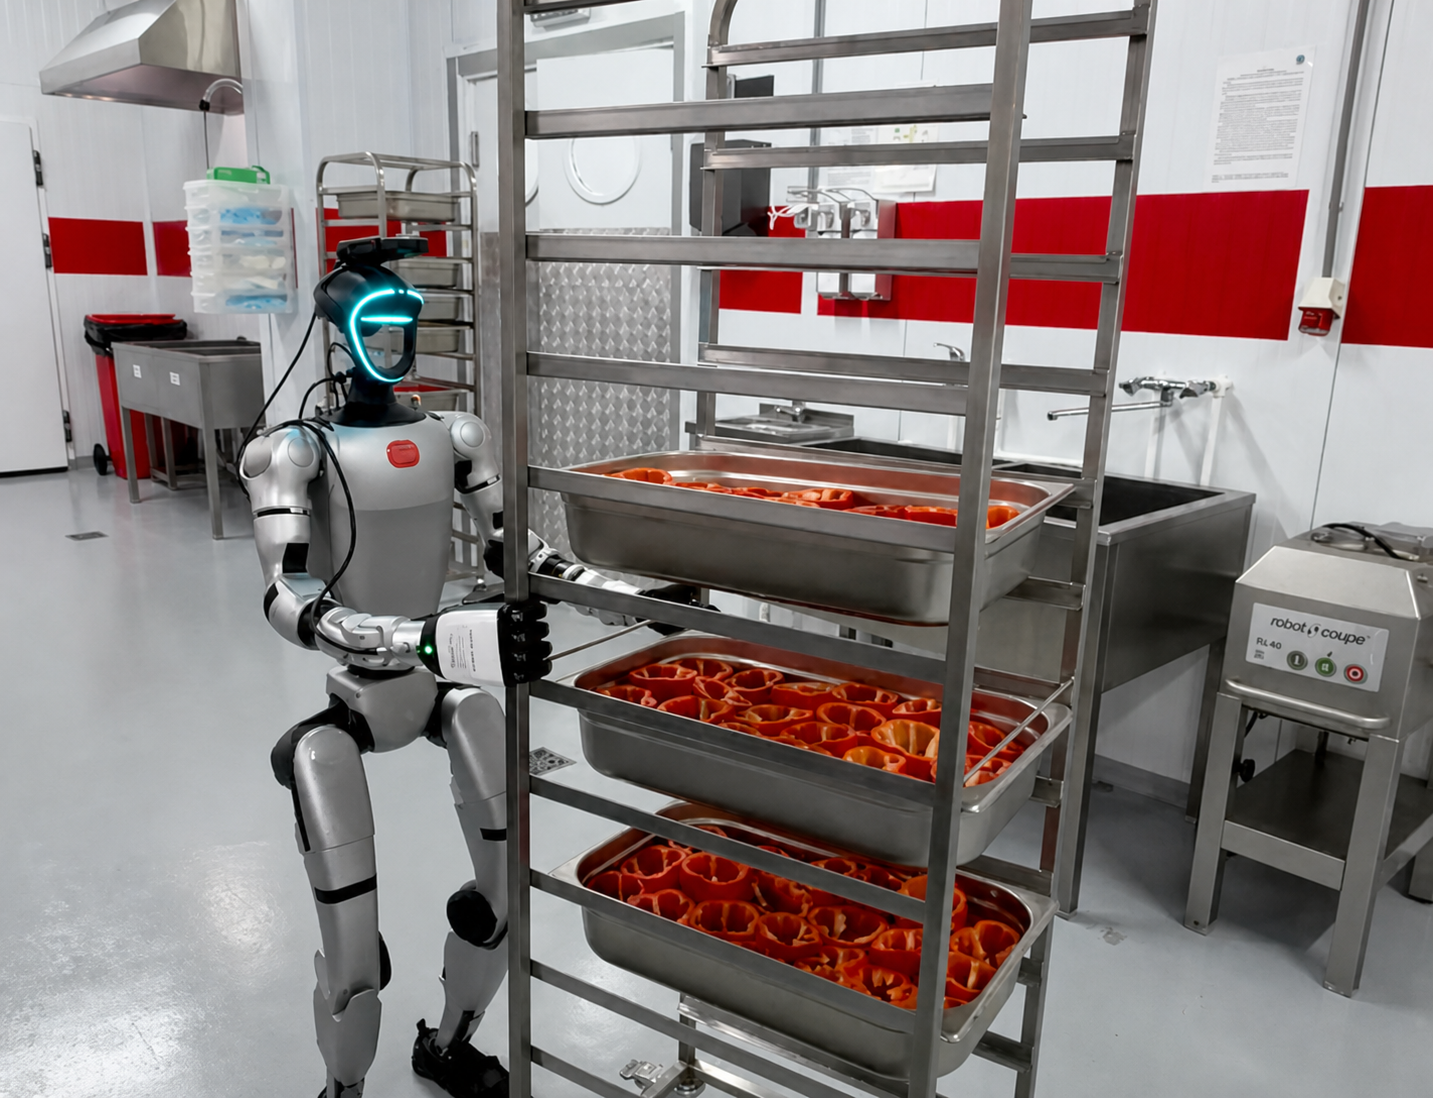
Обследование и работа на промышленных объектах
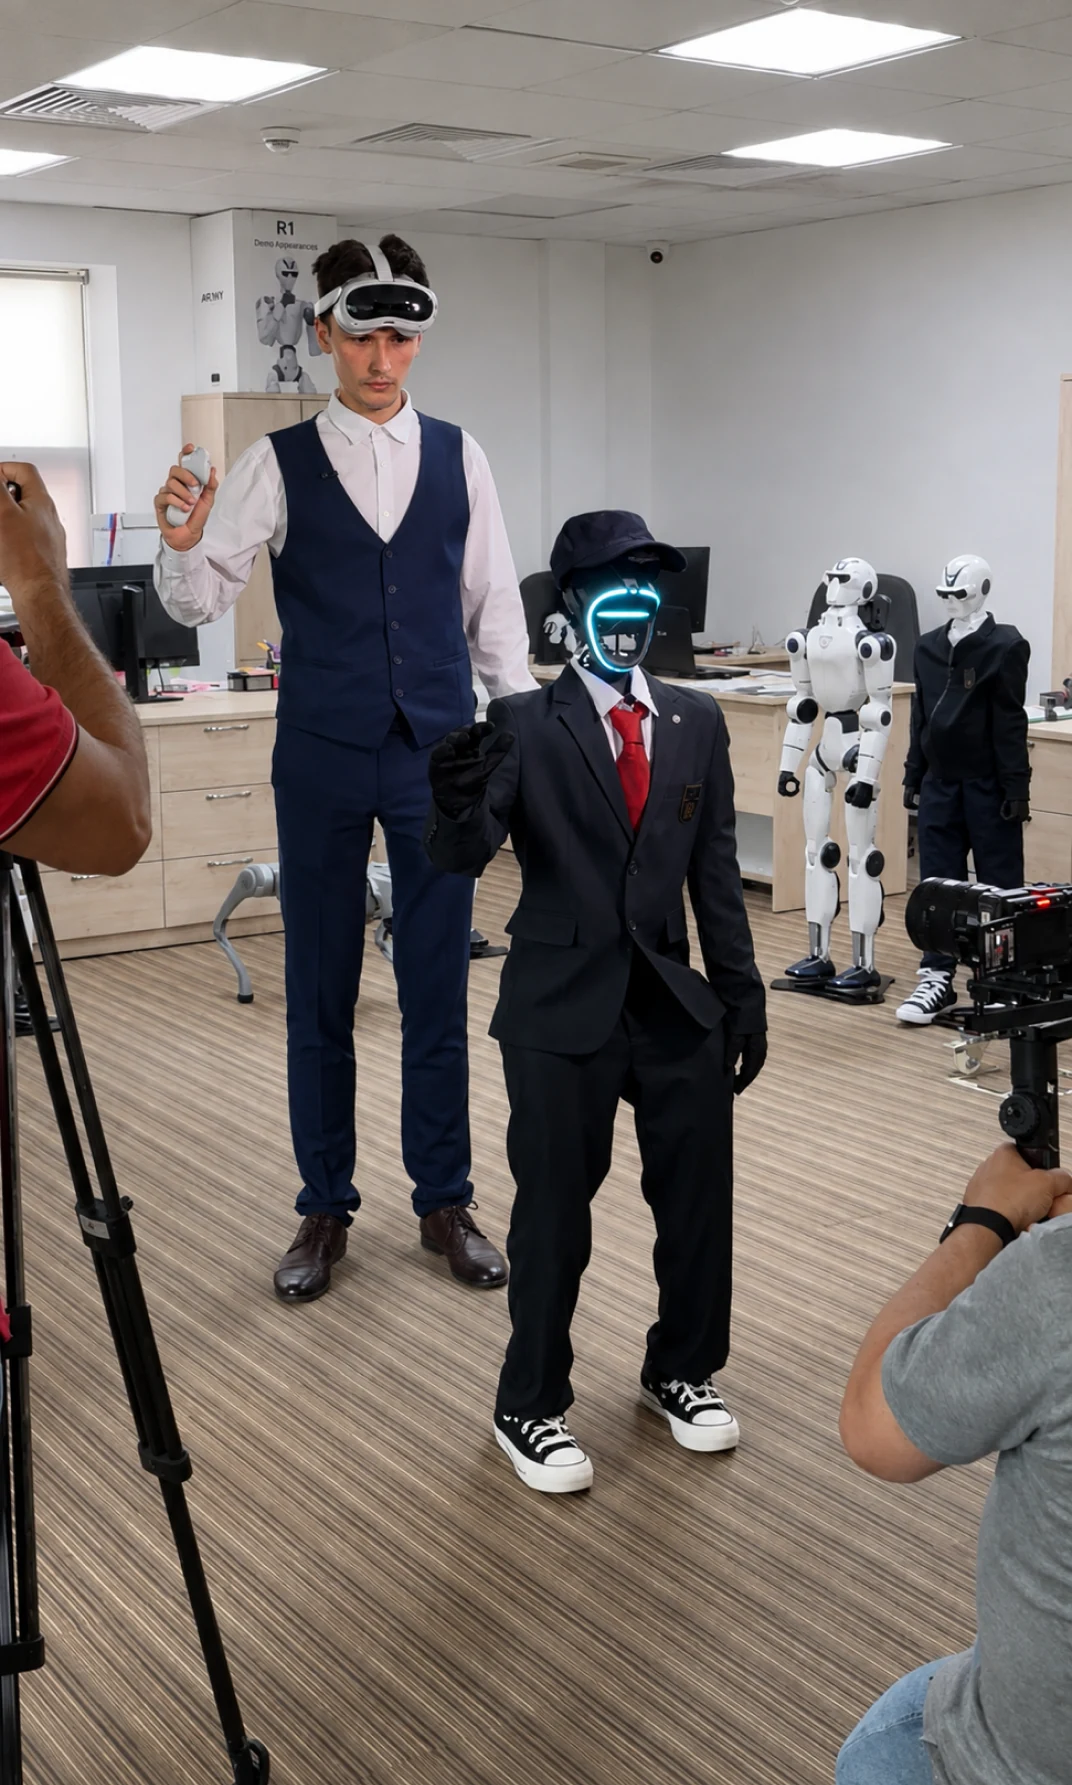
Удалённые операции и передача движений оператора
Направления применения системы:
- дистанционный осмотр промышленных объектов и оборудования
- работа в опасных и труднодоступных зонах
- сбор фото-, видео- и телеметрических данных.
Видеоматериалы
и инспекции
360-трансляцией в VR
Документация ПО
Робот может копировать движения в режиме реального времени
В России впервые представили VR-управление гуманоидным роботом
Материал ТАСС →