
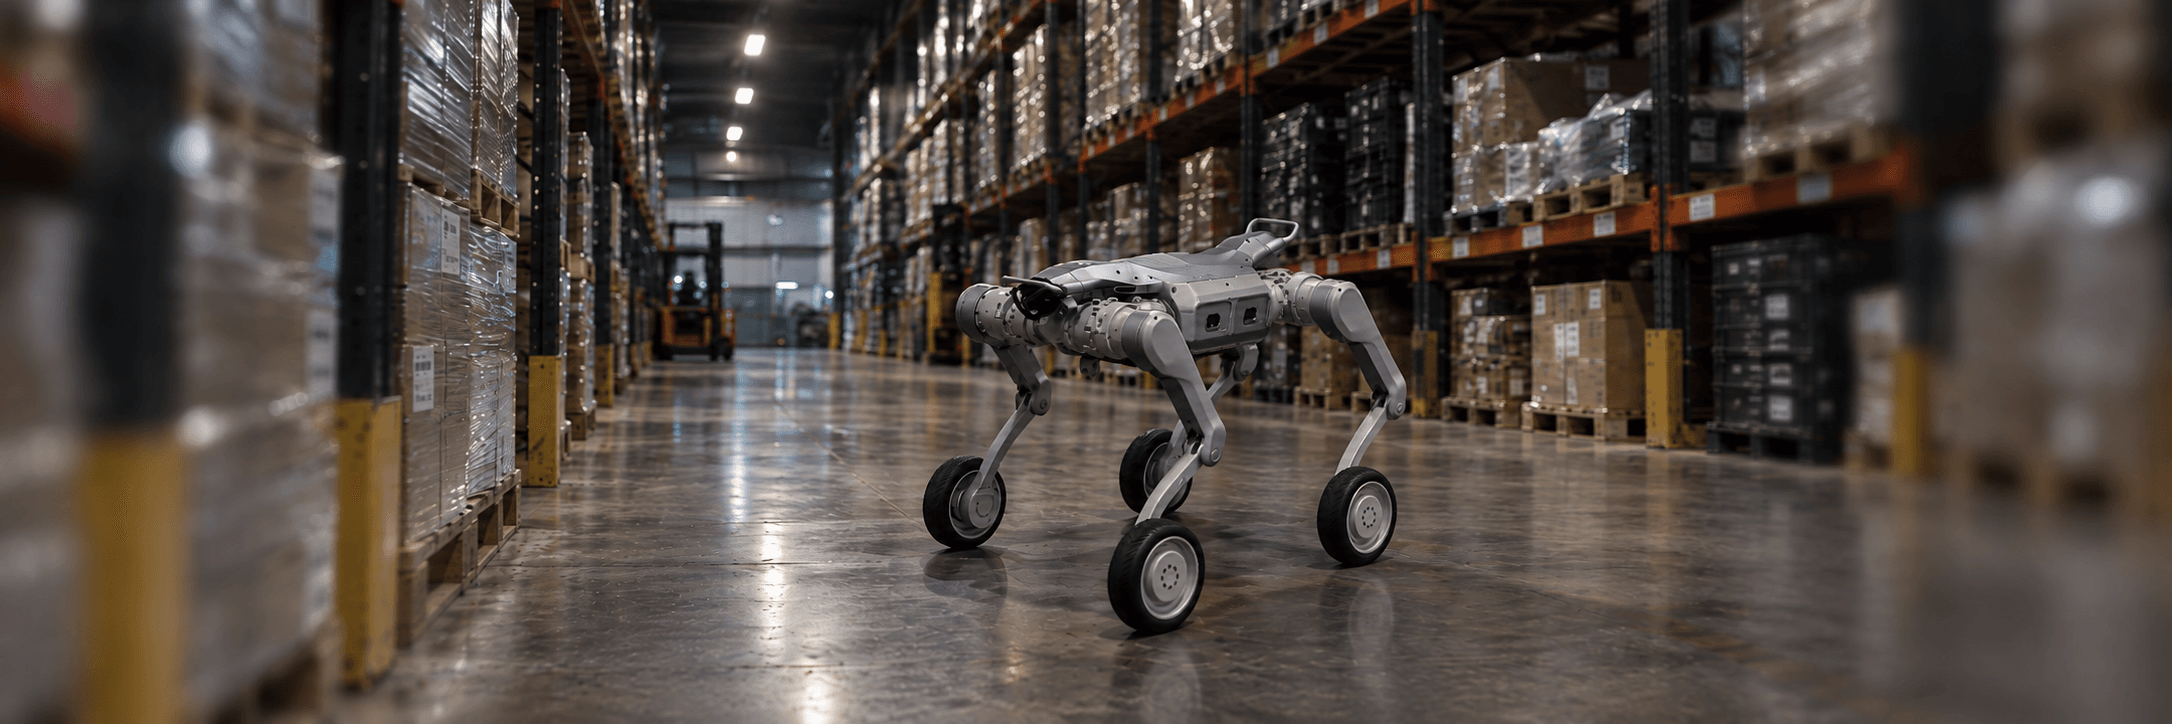
Система автономного патрулирования
Система для организации патрулирования объектов мобильными роботами. Оператор управляет заданиями и маршрутами, запускает сценарии и контролирует состояние роботов через единый интерфейс.
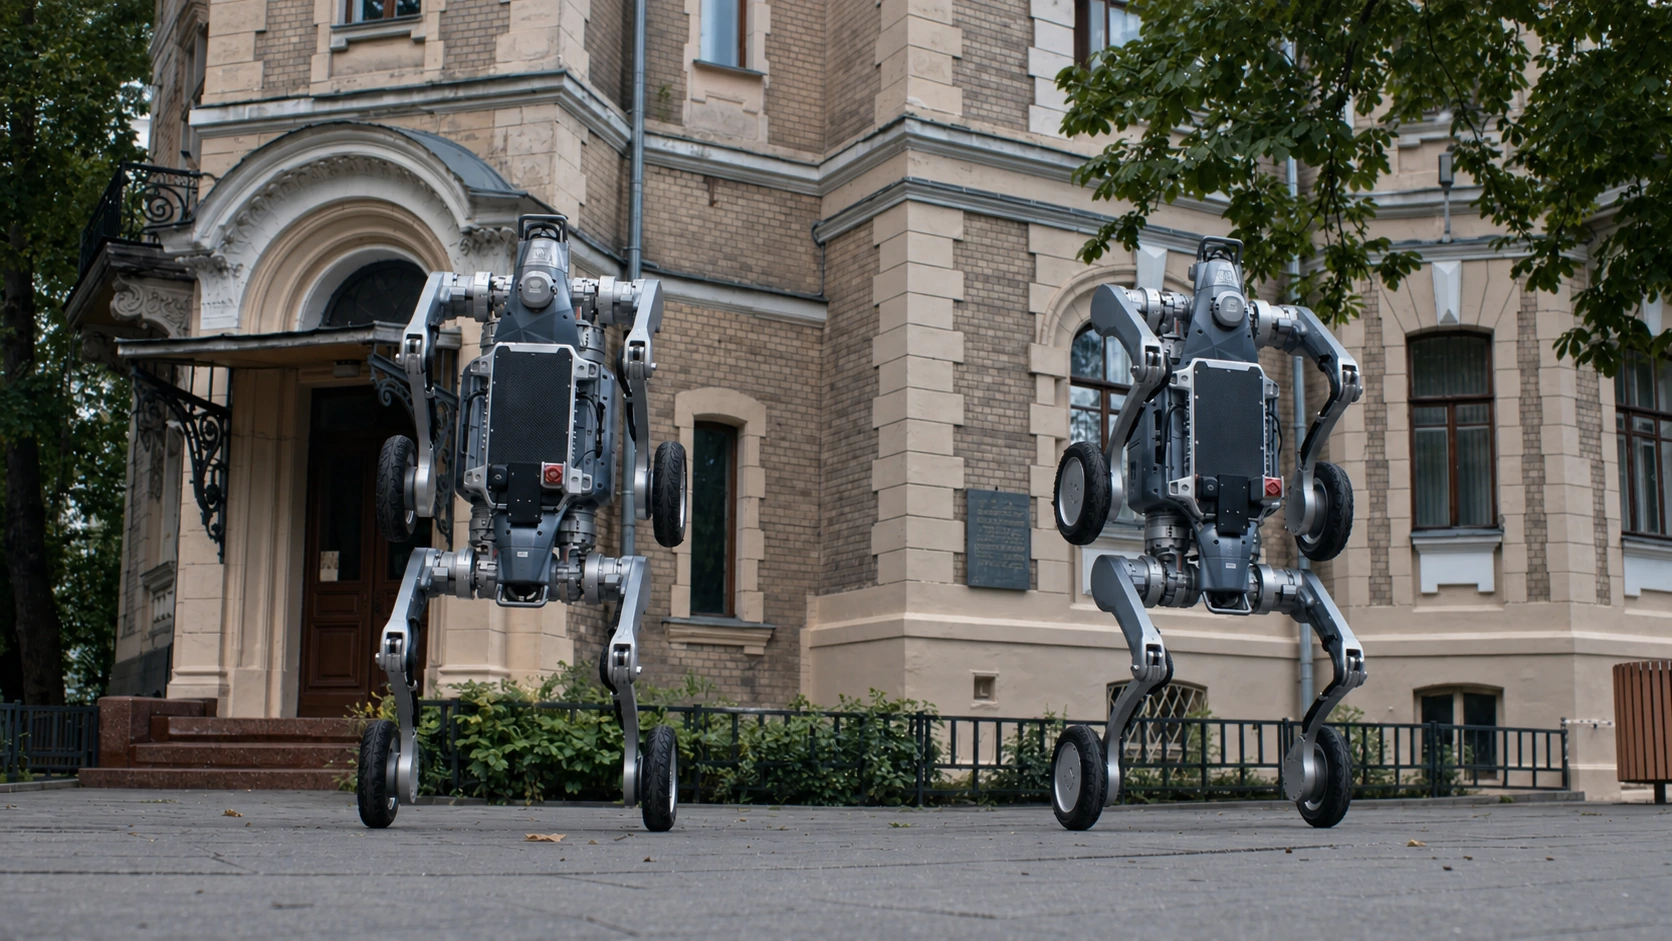
Подготовка обхода
Для конкретного объекта необходимо определить:
- маршрут и точки проверки;
- действия робота на каждом участке;
- необходимые данные и события, которые нужно выявлять;
- условия работы и состав оборудования.
Автономность и результаты
При подготовке сценария необходимо определить, какие действия робот выполняет самостоятельно и когда требуется вмешательство человека. Способы уведомления оператора и состав результатов обхода согласуются для конкретного объекта с учётом возможностей текущей версии системы.